
113年:職治-生理障礙
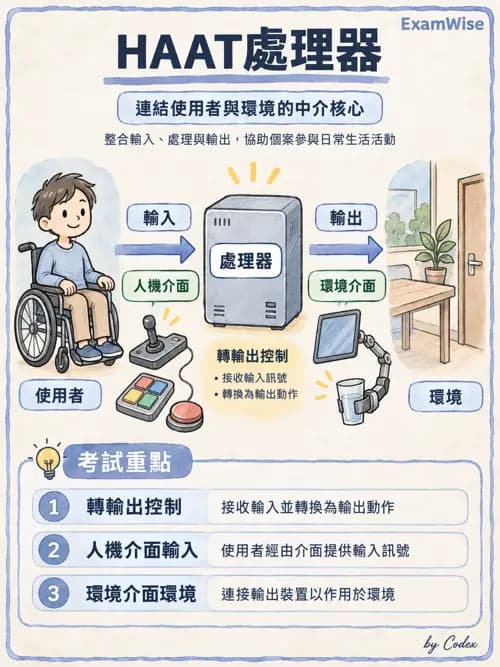
新型態電動平衡輪椅會先判斷出使用者重心偏移方向後,再依此方向進行移動。就Human Activity and Assistive Technology模式而言,上述系統是屬於下列何種要素(component)?
A使用者(user)
B環境介面(environment interface)
C人機介面(human-technology interface)
D處理器(processor)
詳細解析
本題觀念
Human Activity and Assistive Technology(HAAT,人類—活動—輔具—環境)模式,是用來分析人如何在特定環境中透過輔具完成活動。輔具系統可再依功能區分為使用者、人機介面、處理器、活動輸出與環境介面;判斷時要看元件在系統流程中做了什麼,而不是只看它裝在輪椅的哪個位置。
本題的輪椅先偵測使用者重心往哪一側偏移,再依偏移方向決定輪椅如何移動。重心變化是輸入資料,系統把輸入加以解讀、轉換成控制訊號,再驅動輪椅移動,這個「接收資訊、判斷並產生控制輸出」的功能就是 processor(處理器),因此答案為 D。
選項分析
-
A 使用者:錯誤。 使用者是提出動作需求、提供感覺與動作輸入的人。在本題中,使用者的重心偏移可以視為系統接收的訊息,但「依方向判斷要往哪裡移動」不是使用者這個 HAAT 元件本身的分類。
-
B 環境介面:錯誤。 環境介面負責感測或連結外在環境,例如地面、門口、障礙物或空間條件。它的重點是讓系統取得環境資料;本題描述的是輪椅處理使用者重心輸入後形成移動控制,並非感測外在環境。
-
C 人機介面:錯誤。 人機介面是使用者與科技交換訊息的接點,例如按鍵、搖桿、感測器或其他輸入/輸出介面。它可以取得重心變化,但將資料轉成「向哪個方向移動」的控制邏輯,已經是處理器的工作。
-
...(解析預覽)...
升級 VIP 解鎖圖文解析